專題:2026世界機器人博覽會(WRC)AI大模型賦能機器人與具身智能產業新範式交流活動
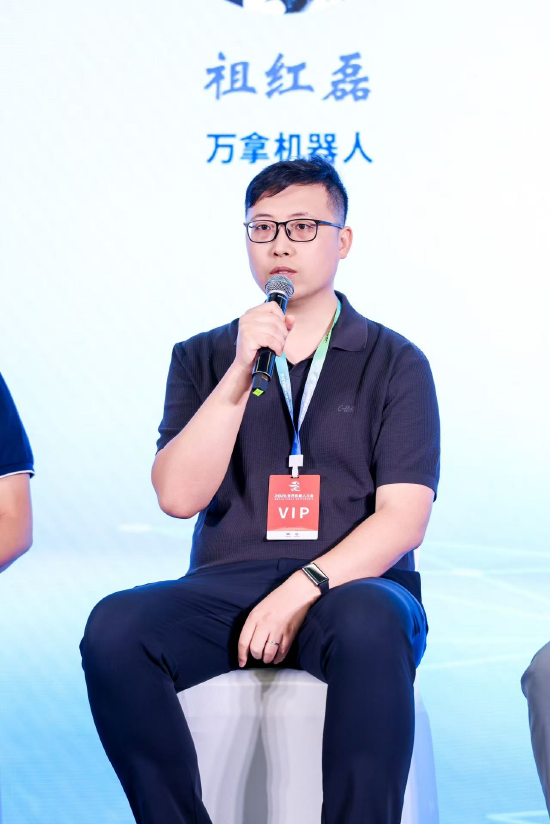
2026世界機器人博覽會(WRC)於8月19-23日在北京亦創國際會展中心舉行。「AI大模型賦能機器人與具身智能產業新範式專題活動」在博覽會同期舉辦。萬拿機器人CTO祖紅磊出席「圓桌對話: 場景應用創新與產業鏈協同」並參與討論。
以下為對話實錄:
祖紅磊:萬拿機器人從創立之初就堅持以微型伺服電缸作為我們的能力基礎,構建我們的靈巧手產品,又將我們的靈巧手產品應用到實際場景中去解決真正的一些場景問題,一些剛需的場景,通過場景做一些算法的反饋,來反哺靈巧手產品和微型伺服電缸產品做一個逐漸的迭代。
我們整體的路線就是想最終把我們的靈巧手產品真正帶到那些人力消耗大、勞動強度高的剛需的場景,去替代重複而繁重的人工。
主持人:祖總,今天也是您公司的新品發布,您也是長期深耕機器人運動控制,能不能從一線的角度跟我們分享一下靈巧手是怎麼落地的,包括你們也做了618大促7x24小時不間斷地分揀,這裏面有什麼心得可以跟大家分享一下嗎?
祖紅磊:我們公司最初是做微型伺服電缸開始,公司成立之初原本是想選一款好用的伺服電缸產品,去做我們的靈巧手,但我們發現市面上沒有非常符合我們要求的微型伺服電缸產品,所以我們決定自主研發。基於我們對靈巧手的理解以及市場需求,我們在靈巧手與微型伺服電缸的成本、性能、可靠性之間做了平衡。微型伺服電缸產品做出來之後,會用到我們的靈巧手產品中,結合我們想做的工業上實際落地的場景,我們想場景的時候想的都是一些非常剛需的,可以替代人工的,需要三班倒的或者重複且簡單的高強度用工環節。這些場景反過來啓發我們,讓我們對微型伺服電缸的控制能力提出了明確的傾向性要求:力的輸出要不要強一些、速度是否可以讓位?在滿足產線節拍的前提下,壽命和速度又分別要做到什麼水平?
把靈巧手投入自有場景後,我們在618大促期間完成了場景的POC,場景也給手提出更高的需求,比如在抓包裹的時候,一些軟的包裹沒有那麼好抓,我們通過模型給提出一些抓取位姿,可能不是特別容易把包裹抓起來,要結合傳感器,同時結合指尖的觸覺,多個維度檢測包括視覺上的融合。他們在應用的時候也發現,如果想把這個手用得很好的話,模型上面需要具備很好的能力,同時也需要手非常貼合模型的指令,高效地完成這些動作。這些會分發出兩個比較大的層面,模型這邊第一層面會給出需要抓,抓完之後怎麼抓,會詳細分解出怎麼動,什麼時候動,是不是多個條線聯條去動。我們在後期做迭代升級的時候,把它直接融合進靈巧手內部,把那些相對比較單一,看起來有價值的小算法融合到靈巧手之後會以單獨的接口對外開放,對於模型的使用而言會降低難度,會把觸覺、位姿控制融進去,一些簡單的指令就能完成比較好的抓取效果,提高抓取的成功率。
同時在實際的場景中會遇到比如我們現在使用的是485的通信,但是高自由的手,或者帶觸覺高反饋的狀態下,485的通信速率是滿足不了需求的,我們最初的時候是靈巧手+臂是外部走線的狀態,但是外部走線在實際應用的時候會遇到剮蹭,或者被其他東西絆倒,對實際使用帶來影響的問題,我們在迭代升級的時候就已經把手和合作的機械臂的廠家做內部的融合,這樣我們整體外部非常乾淨,也帶來一些通信速率和穩定性的提升。內部穩定之後,所有的接口都是從機械臂引到大腦做控制,同時也降低了外部走線帶來的影響,我們也把高自由上引入了Ether-CAT這樣的通信方式,在滿足我們控制的要求情況下,提高數據採集頻率、數據採集維度和實時性的要求,我們公司從微型伺服電缸產品開始做起,一直到靈巧手產品,最後落地,通過場景反饋給靈巧手做性能和工作上的引領,最後推動我們把底層的微型伺服電缸產品做性能提升,最後把靈巧手能力做提高,最後又反過來應用到產品中,把產品落地的性能和落地的穩定性和操作成功率又進一步提高。
主持人:在倉儲分揀一線的時候,是怎麼做到動作,到可以穩定作業的?應該一開始有一些沒有遇到一些意外或者問題吧?
祖紅磊:是的。一開始從仿真到實際執行,我們會覺得抓取這個動作相對比較明確,但真正進入現場以後,才發現真實世界的複雜度遠高於仿真環境。很多問題,只有把機器人真正放到場景裏才能暴露出來。
比如我們在抓一些軟包裹的時候,最開始會按照比較理想的幾何關係去設計動作。比如認為手指之間預留1mm的間距,就可以把包裹穩定抓起來。但到了真實現場,軟包本身會發生變形,再疊加實際執行過程中不可避免的微小偏差,1mm這樣非常精細的間距控制,在不同包裹上呈現出來的效果可能完全不一樣:間距稍大,軟包可能抓不穩;間距過小,又可能對包裹造成過度擠壓。
這也讓我們意識到,真實場景裏的抓取不能只依賴預設位置和固定動作,而是需要機器人能夠感知物體,再根據反饋動態調整。
所以後面我們不斷根據現場反饋做迭代,把觸覺感知進一步接入主控系統。
靈巧手在接觸包裹以後,主控可以根據觸覺反饋判斷當前的接觸狀態,再自主調用我們執行模塊的角度控制能力,動態調整手指和關節的位置,讓抓取始終保持在一個更加合理的範圍內。這樣既能夠提高抓取穩定性,也能夠儘量避免對商品造成損傷,提升整體作業的良品率。
而且真實倉儲現場面對的並不是一種標準物體。不同尺寸、不同形狀、不同軟硬程度的包裹,對手的整體姿態、各個關節的姿態以及控制策略都有不同要求。所以我們需要持續在真實場景中嘗試、反饋和迭代,把這些經驗不斷沉澱到算法和控制系統裏。
整個過程其實也是靈巧手能力不斷演進的過程:最開始更多是「控制它完成一個抓取動作」,後來逐步加入觸覺感知和算法能力,讓它可以根據接觸狀態自主調整;再往後,是能夠針對不同包裹自主做出一定的抓取決策。
所以對我們來說,真實場景的價值不只是驗證機器人「能不能抓」,而是通過一次次真實任務,把感知、決策和執行真正打通,讓靈巧手從「按照指令抓」逐步走向「根據現場情況自己判斷怎麼抓」,最終持續提升整體抓取成功率和穩定作業能力。
主持人:現場交付的時候客戶會給很大的壓力嗎,因為看起來物流行業非常高效,對實時性要求很高。
祖紅磊:壓力肯定是有的,但物流場景和汽車製造這類高精度流水線,評價機器人的方式其實不太一樣。
物流場景更關注的,不是某一個動作必須做到絕對零失誤,而是機器人能不能在真實業務環境里長時間穩定運行,持續完成任務,並最終提升整個作業流程的效率。
比如在前置倉分揀過程中,現場本身就是一個系統化的作業流程,會通過任務調度、異常處理等機制保障整體履約。對於機器人來說,真正重要的是在高頻、連續的作業中,保持穩定的抓取、識別和投放能力,同時與WMS、機械臂、視覺等系統順暢協同。
所以我們在現場交付時關注的核心,不只是單次成功率,而是整套系統在真實業務壓力下能不能穩定跑起來、持續跑下去,並真正創造效率價值。這也是我們為什麼一直強調,要把產品放到真實場景中去驗證。