公元前776年,第一屆古代奧運會在奧林匹亞舉辦。當時僅有一個比賽項目——距離約192米的短跑項目。
後來為適配城邦的軍事與生活需要,才逐步加入中長跑、摔跤、拳擊、標槍、射箭等項目。
奧運會增加項目,是挑戰人在各種場景下的極限。而機器人運動會新增項目,則對應着一個亟待解決的產業痛點,也考驗着機器人的通用性與泛化能力。
最近閉幕的第二屆世界人形機器人運動會,從首屆的26個項目擴到51項、1301場比賽,新增跳遠、舉重、拔河、乒乓球等高強度對抗,場景賽從6項擴到21項、覆蓋家庭清潔、酒店服務、工業生產、應急救援、圖書管理、商超零售、辦公服務、園林巡檢及車輛充電等九類真實環境。
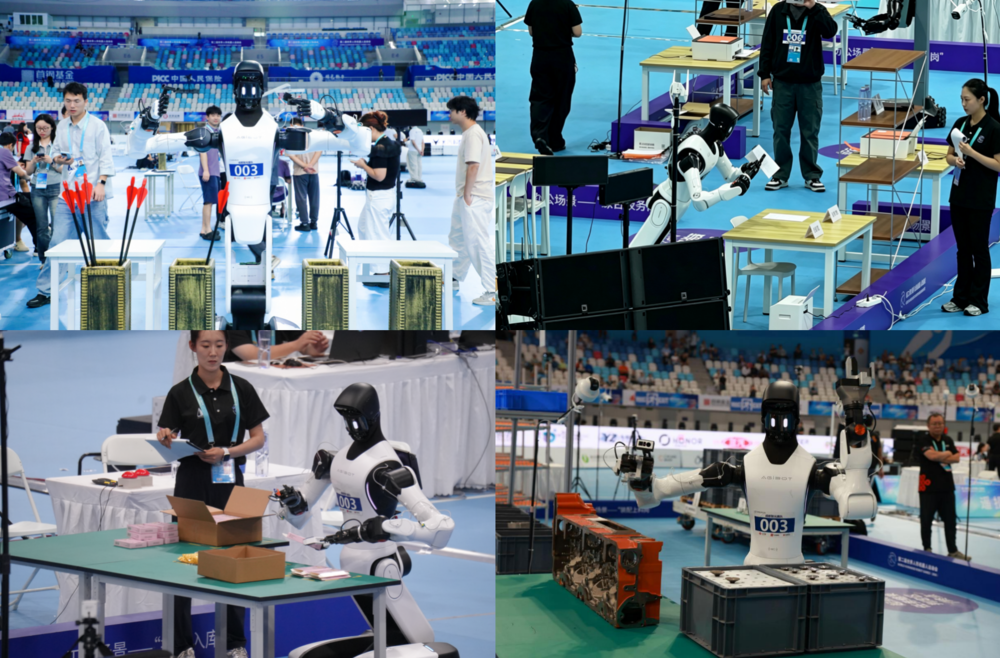
其中,僅是靈巧手環節就被單獨拎出來設了8個專項——釘釘固定、打螺絲、線纜連接、粉末稱量、鑷子夾豆、開瓶撬蓋、拆箱拆包、積木搭建,專門考末端的「微操」。
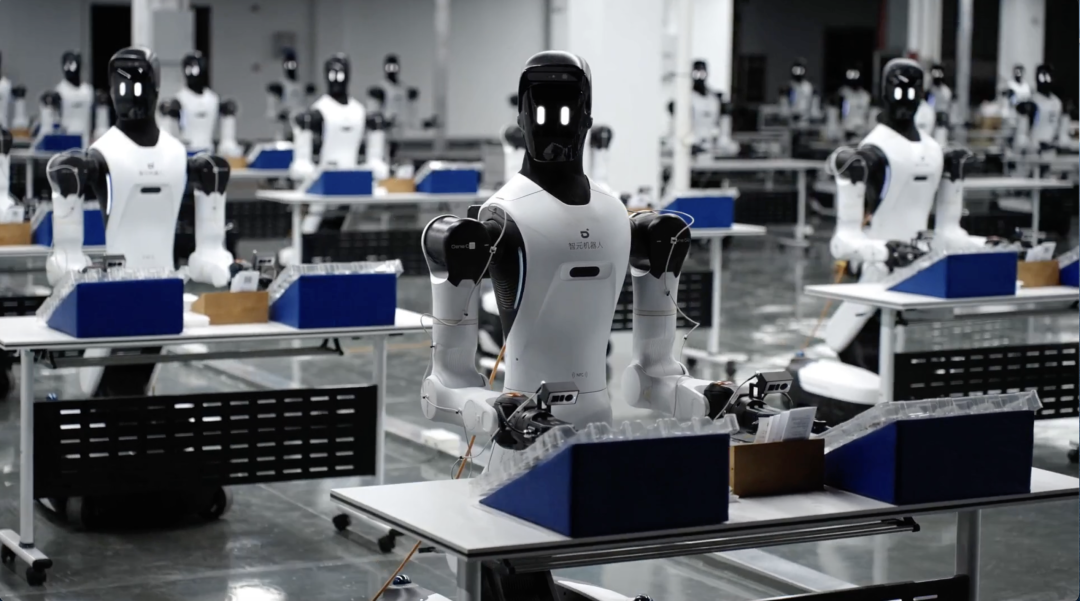
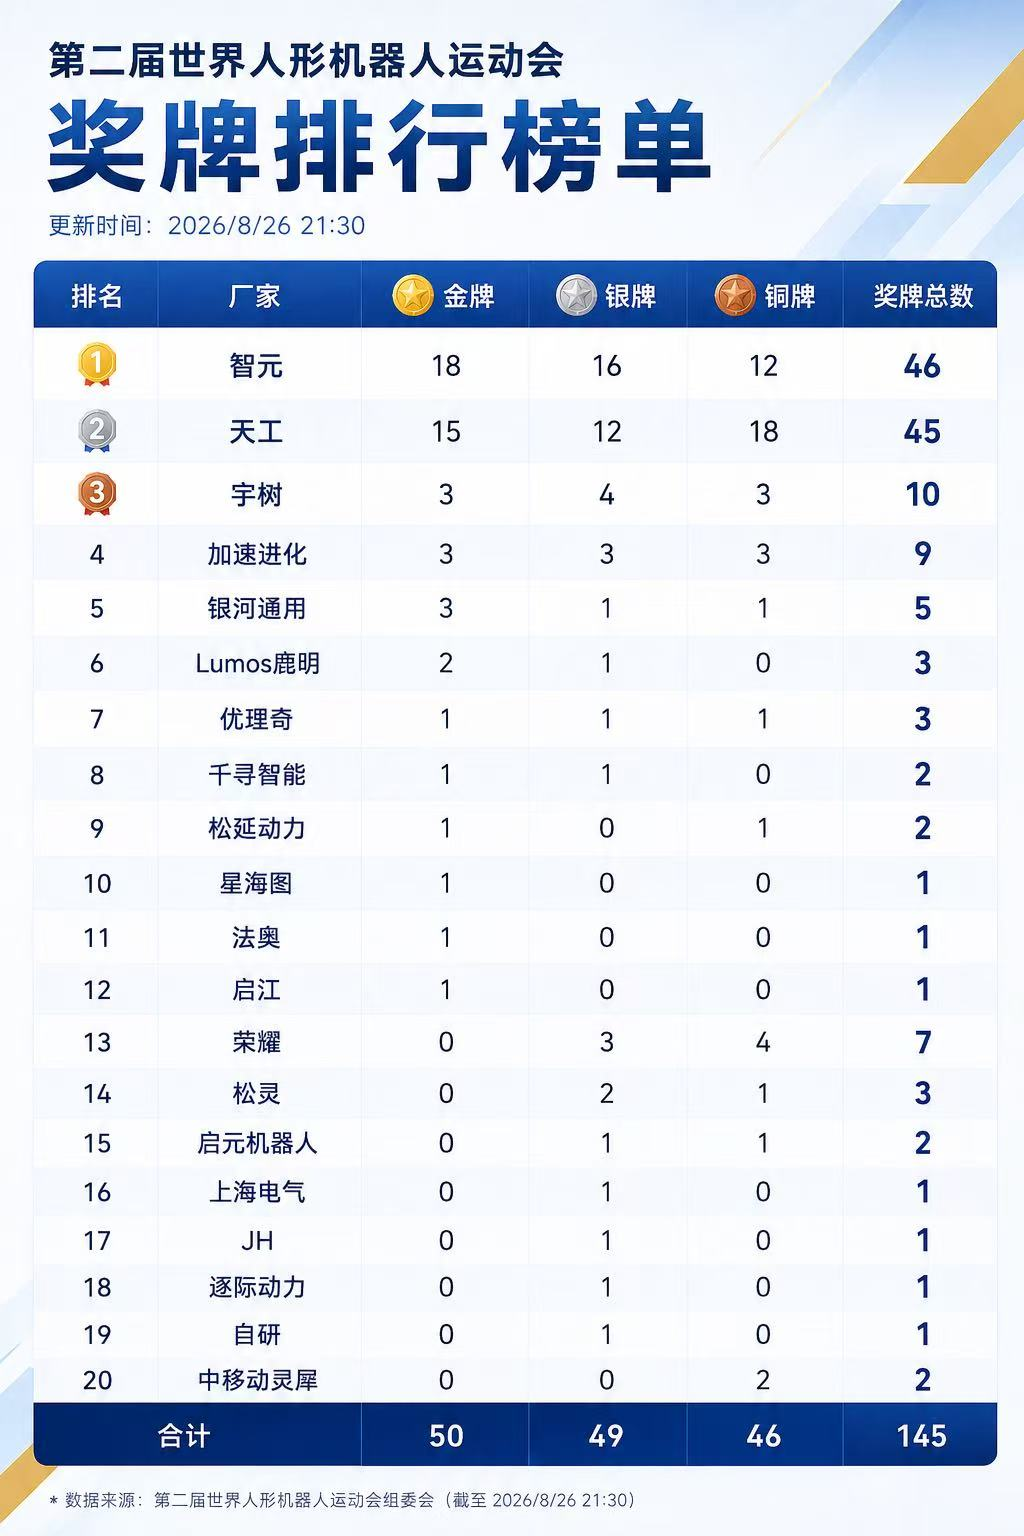
正是在這個邏輯下,智元的成績才格外值得細看——18金16銀12銅,金牌榜、獎牌榜雙榜第一,且全部參賽機型均為正在交付的量產機,沒有一台為比賽專門定製的樣機。
這幾乎相當於一個運動員未經任何單項訓練,就用同一副身體在奧運賽場上同時拿下短跑、舉重、體操和乒乓球等多個項目的冠軍。
這種不帶定製改裝的「盲考」,更能體現一傢俱身智能公司真實的技術底蘊。
全棧佈局,「腦」是核心
在場景賽的圖書館項目裏,機器人要在書架之間來回穿梭:先看清書脊上的書名和索書號,判斷該不該抽、抽哪一本,再穩穩抽出、走到正確架位、插回原位,遇到錯架的書還要順手糾正。但書脊字體小、相鄰書本緊貼到幾乎沒縫隙、抽書力度稍大就會帶倒一整排、放回去時角度歪幾度就塞不進。任何一環斷掉,任務就停在半路。
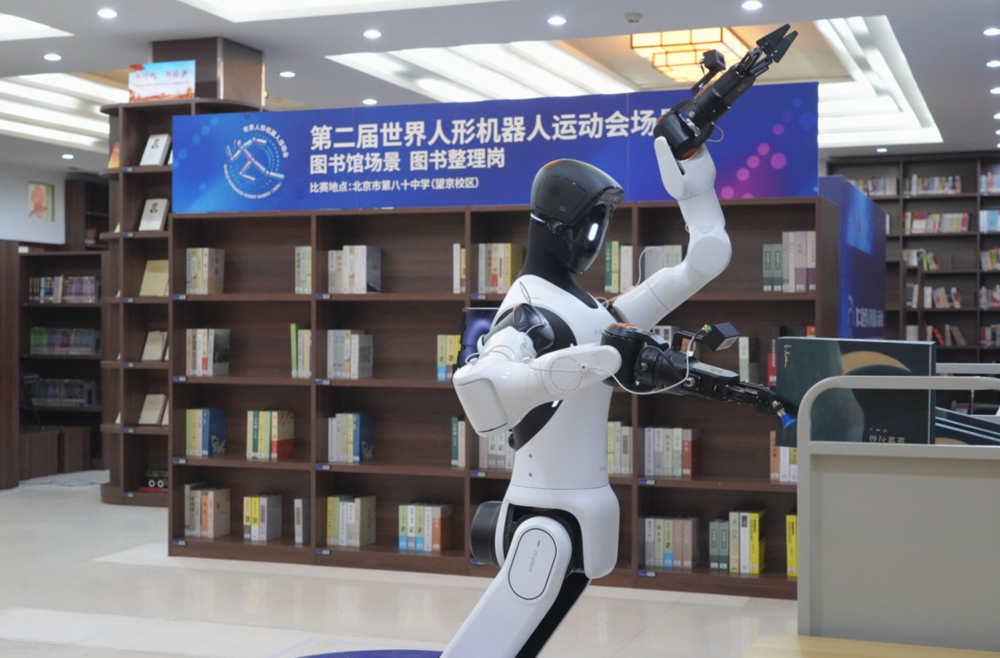
順利完成這一整套動作的,是智元的精靈G2。它屬於智元精靈系列——面向工業與商用場景的交互式具身作業機器人,是妥妥的「勞動生產力」,主攻真實工位上的長流程作業。
這次大賽精靈G2拿下場景賽6金,靠的是7自由度高精度力控機械臂,兼具力控、位控與柔順控制,算力平台也進一步升級。同樣的能力早已在龍旗科技南昌平板工廠得到驗證:精靈G2以「正式員工」身份在3C產線上做質檢,接入11.6秒高速節拍、每小時產出310件、支持7×24小時穩定運行——賽場上的理書與產線上的質檢,考的是同一件事:把感知、理解、規劃、操作、糾錯串成一條不斷鏈的長流程。
開幕式上獻舞,演繹太極拳,又與乒乓球奧運冠軍丁寧來了一場「真刀真槍」的對決的,是遠征A3。注意,打乒乓球的時候,遠征A3是在無遙控、無腳本、無人工干預的條件下,自主完成的視覺感知、軌跡預測、全身運動規劃與精準擊球。
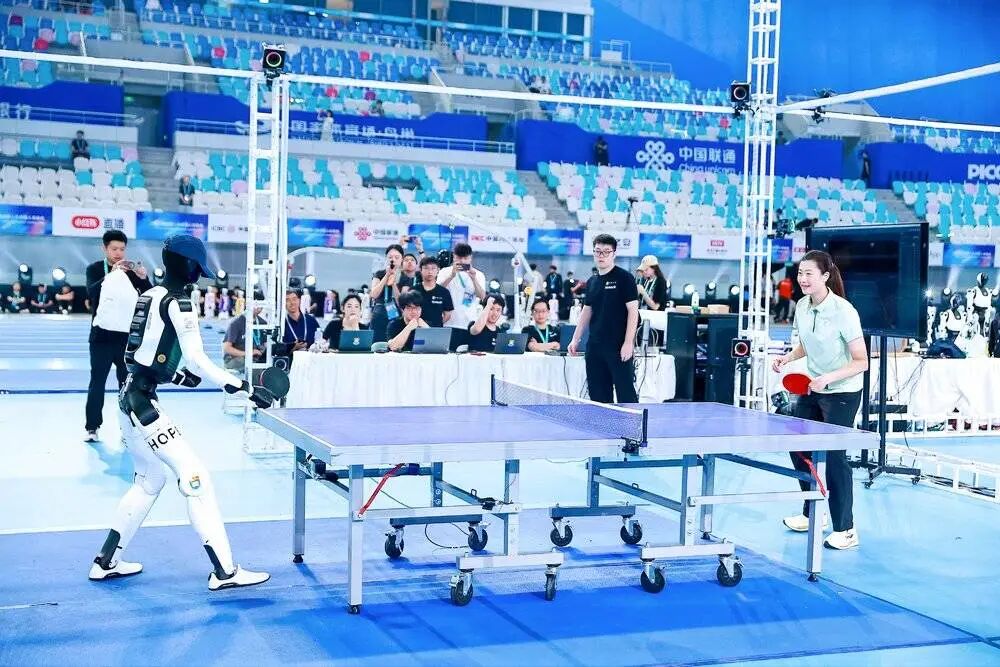
遠征A3屬於智元遠征系列,是新一代商用級全尺寸人形機器人,能完成空翻、空中漫步、凌空飛踹、連續飛踢等高動態、高難度的擬人化動作,具備輕作業能力。為了撐住連續營業,它採用雙電池方案,續航最長可達10小時,並支持10秒快速換電,可實現24小時連續運行,有成為具身界牛馬的潛質。
田徑100米障礙賽上,機器人要在不規則障礙之間快速通過,坑窪、斜坡、錯位台階全憑自己判斷落腳點和重心,稍有遲疑就摔倒或撞欄。拿下這塊金牌的,是靈犀X2——用的還是量產版本,沒有任何本體改裝。
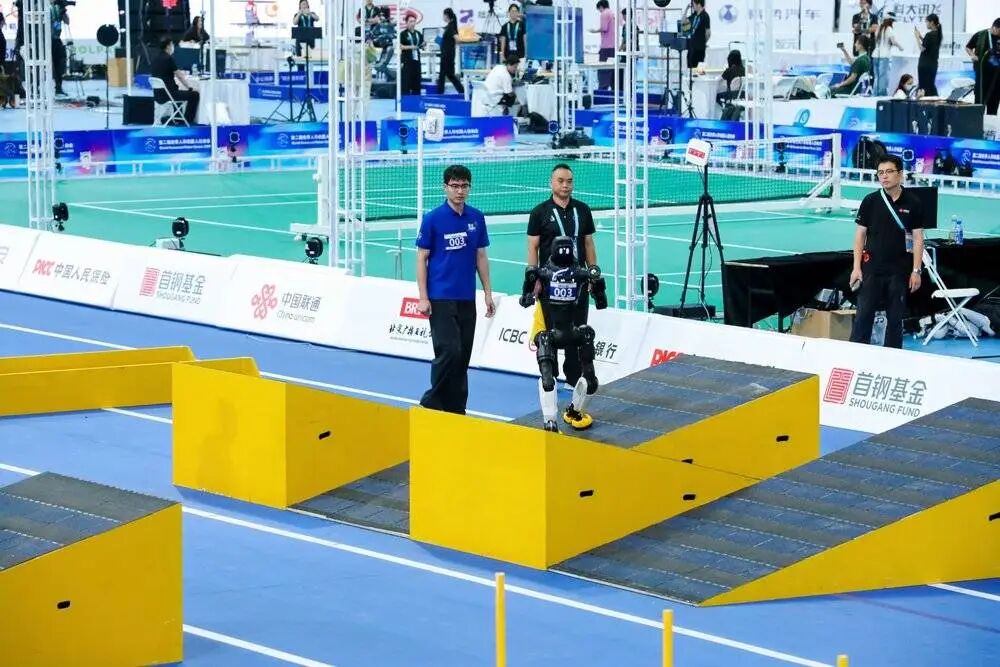
這款半尺寸人形機器人屬於智元靈犀系列,定位「硅基少年」,主打運動智能與多模交互,兼具自動運控、多模交互和具身操作能力。
此次參賽的精靈G2、遠征A3、靈犀X2,包括子公司臨界點旗下的OmniHand靈巧手,全部是商用級量產機。智元的全棧技術落到產品上,就演變為行業唯一的全系列、全場景產品和生態矩陣。
真正讓這套矩陣協同起來的,是背後的AI大腦。
所謂AI大腦,是一套完整的具身智能頂層架構:「三智一體」。就像智元給自己的定位,不僅僅是一家做機器人的公司,而是具身智能基礎模型公司。
三智一體,是指在同一個具身本體上,把運動智能、作業智能、交互智能三種能力融合成一個協同整體,而不是三個各管一段的孤立模塊。
一個本體對應三種智能:運動智能管物理執行,解決「能不能動、動得穩不穩」;作業智能承擔勞動生產力,解決「能不能把活幹完」;交互智能對應服務生產力,解決「能不能聽懂人、配合人」。
三者長在同一具身體上,才構成真正的上崗能力。正如智元創始人、董事長兼CEO鄧泰華所言:「只有實現‘三智一體’,機器人才能不僅四肢發達,而且頭腦靈活;不僅能說會道,還能幹活利索。」
承載「三智」的,是智元六大AI模型,分別發揮了類似左腦、右腦、小腦的功能。
其中,小腦負責行動,掌握運動智能:運控基座模型BFM-2讓機器人擁有「肌肉記憶」,讓機器人走得穩、站得住、扛得住干擾;生成式運控基座模型(GCFM)以多模態交互實時生成任意動作、無需預編排,讓機器人從「照着教的動作跟隨」進化到「自己想動作」;感控一體模型AGILE直接實現「視覺覺醒」,把感知與控制的無縫融合焊死在行業新高度。
右腦負責懂人,掌握交互智能:WITA(硅光動語)大模型實現視覺、聽覺與動作的協調錶達,讓機器人接得住話、對得上反應、配得上動作。
左腦負責作業智能,具身基座大模型GO-2讓機器人從「邊看邊做」變成「想清楚再做」,以「動作思維鏈」把長流程拆成「理解—規劃—調用技能—執行」閉環,再由低頻規劃、高頻執行的異步雙系統落成穩定動作;世界模型GE-2讓機器人「預見未來」,在可訓練、可交互、可決策的虛擬沙盤裏推演力的傳導、接觸滑移與物體形變,自主進化後把靠譜策略帶到真實現場。
把資源壓在哪裏,最能說明一家公司的重心。鄧泰華在2026年4月的智元合作伙伴大會上談道,智元超過四分之三的研發人力和研發費用投入到了大小腦AI研發中。
智元在賽場上的每一塊獎牌,都不是單項動作的勝利,而是全棧技術體系的一次集中校驗。
這也是智元最能區別於行業其他玩家的地方:通過「左腦做事、右腦懂人、小腦行動」,智元構建了完整的硅基生命。
解決「最後一英寸」卡點
此前的人形機器人比賽,焦點基本都在下半身——誰走得穩、跑得快、跳得高、不摔倒。這些解決的是「能到場」的問題。
但這屆首次把靈巧手單獨拎出來設專項賽,設了8個高精度任務:電動工具裝配、粉末稱量、鑷子夾豆、線纜連接、開瓶撬蓋、積木搭建、釘釘固定等。這似乎是官方明確表態:光會走不夠,得會幹活。
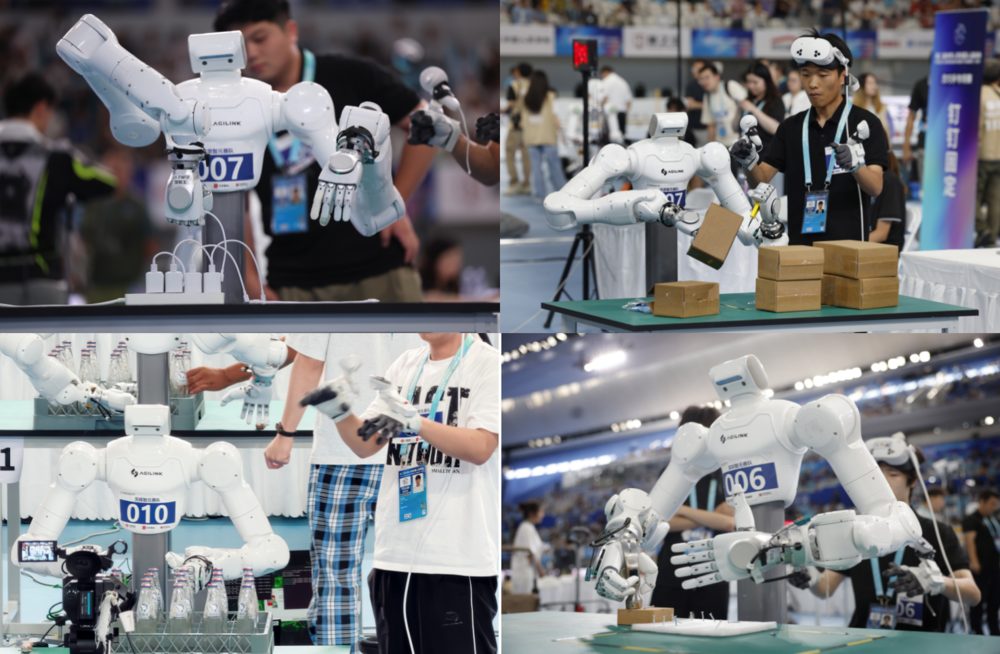
根據虎嗅的觀察,各比賽大約有50支隊伍報名,但最終只有約三分之一的隊伍能晉級決賽。說明手部操作是當前全行業的共性短板,誰能突破,誰就拿到了下一階段的入場券。
還是以上面提到的智元遠征A3與乒乓球奧運冠軍丁寧進行比賽為例,光是能自主決策還不夠,想要和世界冠軍對抗,手必須得巧。公開資料顯示,A3搭載了臨界點OmniHand系列靈巧手,可以做到16個自由度、最小開合時間0.5秒、指尖重複定位精度0.3mm、0.1N分辨率,復現人手級操控精度。
全身再靈活,力道收不收得住、精度穩不穩得住、軟硬滑澀辨不辨得出,全在這幾釐米裏見真章。也正因如此,行業才公認:靈巧手是具身智能落地的「最後一英寸」卡點。
在靈巧手專項比賽中,智元子公司臨界點用的卻是同一款已量產、未做針對性改裝的OmniHand,打完全部8個賽項,拿下7金4銀3銅,覆蓋全部賽項,是本屆靈巧手專項賽奪金最多的參賽方。
就以粉末稱量項目的奪冠為例:武大智元聯合賽隊使用OmniHand,以27秒拿下冠軍。粉末很輕,任務卻一點都不輕鬆——機器人要用小勺一點點把粉末送到電子秤上,目標是20克,上下只能差0.5克;手稍微抖一下,粉末就可能灑出,讀數也會隨之變化。
更值得說的是訓練過程。武大智元聯合賽隊隊員費宣燁賽後提到,賽前訓練基本是從早練到晚,持續了近一個月,「從訓練到比賽用的都是同一隻手」,期間沒有更換,也沒有損壞。
不管是工業產線上下料、物流分揀,還是家庭服務、商業導覽,真正產生價值的動作幾乎都需要手來完成。機器人能走到工位,但擰不了螺絲、接不了線、搬不了箱子,或者幹幾下就壞了,就等於「到了也白到」。從這個角度上來講,智元的OmniHand已經能用在很多商業化場景中。
不過,人形機器人運動會上靈巧手的八個賽項,仍屬於「點」上的技能——打螺絲就是打螺絲,稱粉末也是相對單一的任務。真正的未來,是把這些原子技能串成連續的技能鏈,去完成今天還無法想象的長流程作業,去覆蓋千行百業與千家萬戶的不同場景。
如果把大模型比作機器人的大腦,那靈巧手就是大腦伸向物理世界的終端執行器。這個環節產生的數據密度最高、技術壁壘最深,是唯一能同時接觸、感知、改變物理世界的部件。
當「最後一英寸」卡點打通後,靈巧手能幹的事情,就多了。
不是在做模考題
這屆機器人運動會的場景賽題,並非實驗室憑空構想的虛擬任務,而是直接脫胎於產業一線的真實需求。
早在去年12月,組委會就面向全社會開放徵集賽項,明確歡迎「具有人形機器人應用需求的企業」參與出題,並把場景賽定義為「結合真實工業、醫療、家庭等場景需求,進行長程閉環賽項設計,具備可轉化性及示範作用」。
考場也落在真實運營單位:北京消防戰勤保障大隊、北京市第八十中學望京校區圖書館、北京北辰五洲大酒店都成了考覈場所。13個場景賽1:1復刻崗位全流程,比拼誰能真正上崗幹活。
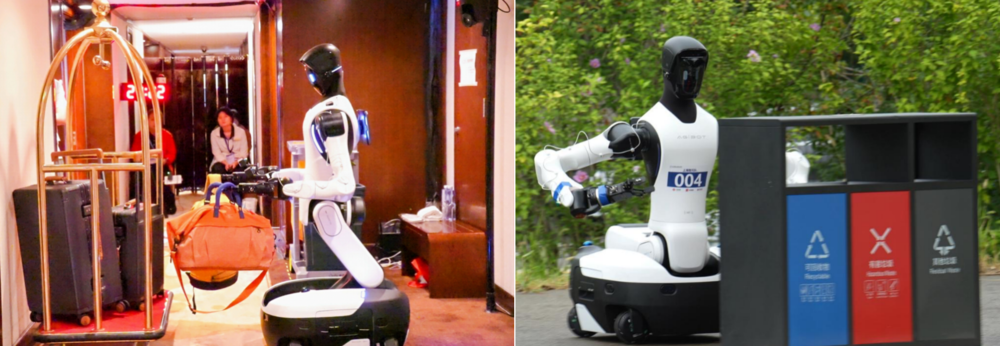
這份考綱背後是一次範式轉變。過去自動化的思路是改造環境適配機器,把現實世界改造成實驗室:固定點位、寫死腳本、控制變量。具身智能的邏輯反過來——讓機器人學會適應混亂的真實世界。賽題越是非結構化,就越貼近真實崗位、越接技術路線的最後落點。
由此,智元18金16銀12銅的成績更具備現實意義。畢竟,智元站上賽場的全部是對外交付的量產機型,要在高強度對抗、非結構化實景任務之間高頻轉場,這本質就是一次對商業化能力的公開壓力測試。
雖然賽場和真實場景之間,還有一段距離——相機在暗光逆光下識別能力會下降,產線物料尺寸輕微變化也可能讓原有策略失效。但在大量真實物理世界互動下,通過「真實場景數據→訓練模型→提升能力→更大規模部署→更多數據」循環演變,量產規模、部署密度與場景落地共同構成新的數據飛輪。
智元已經在搭建這套數據飛輪。
產線側,龍旗科技南昌工廠是最直觀的樣本:4台精靈G2於2026年4月進駐,完成8小時真實產線作業直播;6月數量增至8台,直播升級為6天整條工段覆蓋。
據智元披露,在6月23日至28日的「平板量產質檢工段全覆蓋」直播中,總直播時長64小時,產線累計產量17625件,機器人作業總數64828件,任務成功率達99.99%。從4台到8台、從8小時到6天、從單次演示到併線超100天,這條曲線本身就是複製能力在爬坡。
出貨量是最誠實的產業投票。Smart Analytics Global(SAG)數據顯示,2026年上半年中國人形機器人製造商佔據全球出貨量超97%,其中智元以44%的市佔率登頂全球第一。
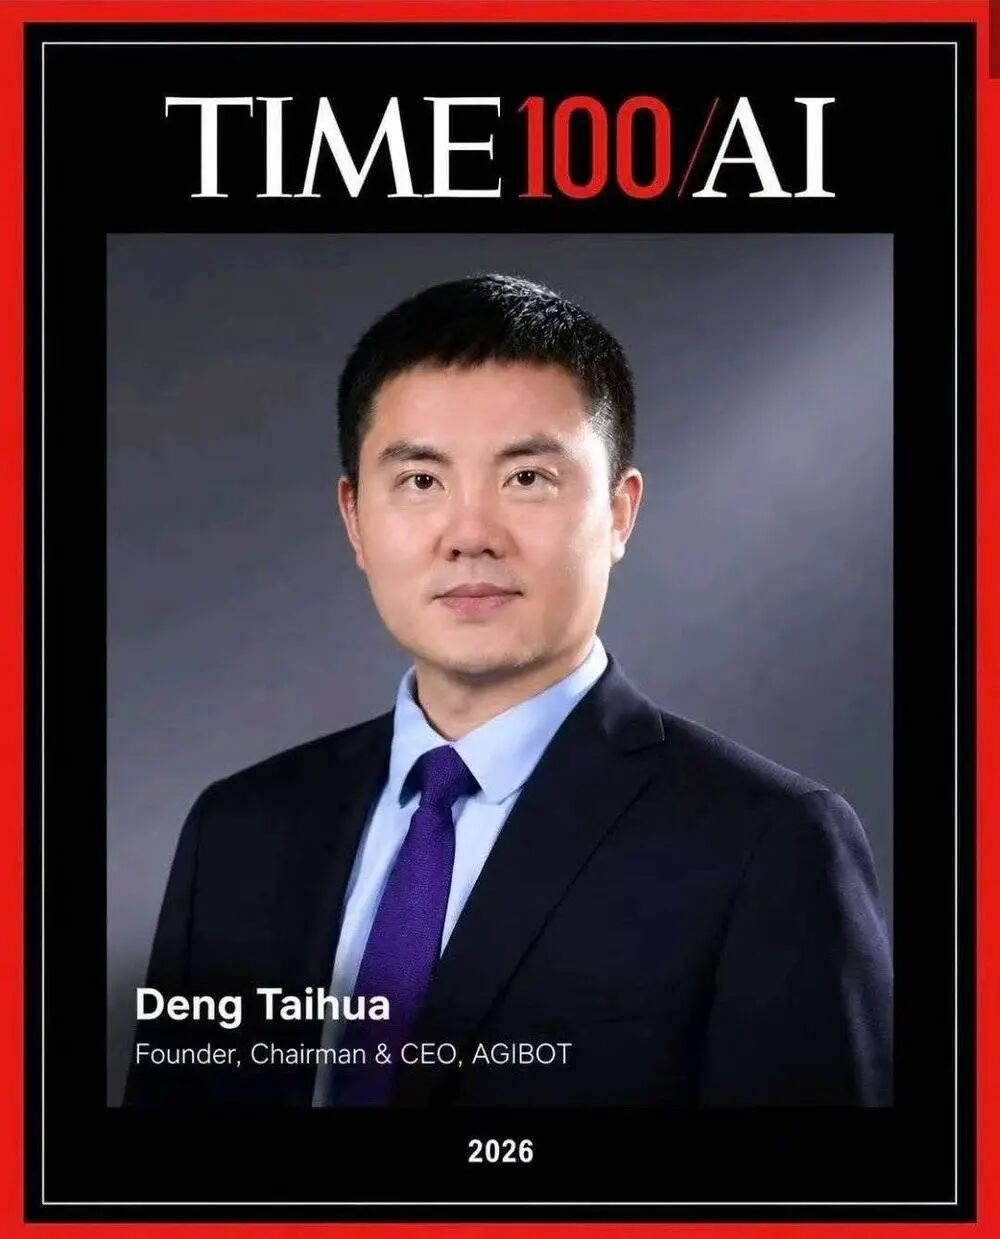
規模化的交付能力,正在轉化為全球AI版圖裏的真實話語權:8月27日,美國《時代》雜誌公布2026年全球AI領域最具影響力100人排行榜,智元創始人、董事長兼CEO鄧泰華入選。
而在此前的4月份,鄧泰華在智元合作伙伴大會上表示,智元將會和各個行業的頭部客戶深度結合,將「三智一體」的平台能力,與合作伙伴對垂直行業、垂直場景的垂域能力融合,共同開發面向各個行業場景的具身智能體解決方案。
也就是說,人形機器人的競爭,已經從「能不能做出來」,進入「能不能規模交付、真正部署」的下半場。
從這個意義上講,人形機器人運動會的意義不僅是預演未來的模擬考試,更像是對已經落地的實戰能力,做了一次公開的抽樣檢驗。
從「賣設備」到「賣工時」:具身智能正在成為新的基礎設施
如果說具身智能將進入場景化部署階段已成為新的市場共識,那麼產業也需要一個新的座標尺,來評判演變進化中所處的位置。
智元聯合創始人、總裁兼CTO彭志輝提供了一個極具穿透力的視角:從Token經濟重新審視具身智能。他指出:「一個在物理世界中持續運行的機器人,每時每刻都在消耗Token。誰是AI時代最大的Token消費者?不是聊天軟件,不是代碼助手,也不是圖片視頻生成器——而是具身智能體。」
這句話點破了一個或許被忽略的事實:語言大模型消費的是文本Token,而具身智能體消費的是「物理世界Token」——每一次感知、每一次規劃、每一次力控調整、每一次觸覺反饋,都是對真實世界的實時編碼與解碼。這種消費的密度、頻次與不可中斷性,遠超任何數字原生應用。當Token開始驅動機器人去精準擰動一顆螺絲,它就不再是信息的單位,而成了勞動的燃料。
順着這個邏輯往下推,評價一傢俱身智能企業的核心標準,必然發生遷移。過去看設備銷量、看參數指標、看Demo驚豔度;未來要看的是機器人實際創造了多少「有效智能工時」。智元內部將這個概念稱為「Worken」——機器人在真實物理世界中,像工作人員一樣自主理解並執行任務,以持續、穩定地產出可量化商業價值的有效工作時長。未來評價具身智能企業的核心標準,將從設備銷量進一步轉向機器人實際創造了多少有效工作。
這讓人想起工業革命的歷史座標。18世紀末,蒸汽機的意義不在於它本身有多精密,而在於它第一次把「動力」從生物體中剝離出來,變成一種可按需分配、可規模複製的基礎設施。今天,具身智能正在經歷同樣的結構性時刻:它要把「勞動」剝離出來,變成一種可按需調度、可跨場景遷移的智能基礎設施。
機器人過去被當作「設備」買賣——一台多少錢、負載多少公斤、自由度幾個。但當機器人真正走進工廠、倉庫、酒店、圖書館,開始7×24小時自主幹活,它的價值就不再是「這一台機器屬於誰」,而是「它產出了多少有效工時」。Worken要做的,就是人形機器人的「千瓦時」:它把機器人勞動抽象成一種可計量、可調度、可按需取用的產能。
機器人不再是某條產線上的專用設備,而是像電力、算力、網絡一樣,沉到生產與生活的底層,成為支撐社會運轉的新一代「水電煤」。
智元鄧泰華曾用XYZ曲線描述產業演進,其中Y曲線是部署成長期,機器人會「像人一樣幹活」、成為生產力,並在部署中形成數據飛輪。在他看來,2026年會是機器人從「開發態」進入「部署態」的元年。
毫無疑問,當前的具身智能產業正在邁向Y曲線時期,也是產業從「技術驗證」跨進「大規模部署」的最難門檻。
從這個尺度回看,智元18金16銀12銅的成績是一個新時代的信號:具身智能正在從「展品」變成「產品」,從「產品」變成「生產力」,從「生產力」變成必不可少的「基礎設施」。
特別策劃