摘要:
高德想做的,是把驗證也交給AI:用AI,避AI的雷。
鳳凰網科技 出品
作者|Dale
編輯|董雨晴
AI會寫攻略,也會埋雷。
高德的發布會還沒開,「掃雷榜」先熱了起來。
近幾天,從網傳產品截圖到高德回應,關於這張新排行榜的猜測持續發酵。一張告訴人們哪裏值得去的排行榜,準備怎樣幫人「掃雷」,成了大家關心的問題。
9月10日,阿里巴巴集團旗下高德宣佈掃街榜全面AI化,正式發布高德掃街榜2026。會上,高德導航產品負責人孫衝揭開了這款「掃雷」產品的面紗。
AI時代,輸入目的地、日期和同行人,一份看起來周全的行程很快就能生成:景點、餐廳、車程一項不少。但真正到了現場,計劃可能從第一站就開始失靈——路上比預計更堵,景區需要預約,餐廳已經打烊,帶着孩子,也未必能完成排得密不透風的一天。
這正是AI攻略的悖論:生成越來越容易,驗證仍然困難。地點可以都是真的,單獨看每一項也沒有明顯錯誤;可一旦把它們串成一段旅程,時間、路況、客流和同行人的體力就可能無法彼此匹配。
高德想做的,是把驗證也交給AI:用AI,避AI的雷。
避掉攻略裏的「雷」,先給計劃做一次現實驗證
AI把生成攻略的成本降了下來,卻把驗證真實的工作留給了出發的人。
避雷指南要補上的,正是驗證真實這一環。孫衝介紹,避雷指南通過「時空推演」,把計劃放進具體日期、地點和交通環境,讓營業時間、停車、客流、預約等15類現實變量共同參與驗證。
會上,孫衝用一趟家庭旅行演示了避雷指南:兩個大人帶着兩個10歲的孩子,10月1日抵達貴陽,自駕五天。兩份AI生成的方案、一份網上讚好過萬的「保姆級攻略」,景點、車程和餐廳都安排得很周全。
但經過驗證,三份攻略分別暴露出假期擁堵估計不足、帶娃行程過密、遺漏景區限流與預約條件的問題。地點都是真的,串起來的行程卻未必成立。
更關鍵的是,行程中的變化會相互影響,前一站延誤可能打亂後續安排。據孫衝介紹,系統能夠對後續預約、路線與替代方案進行秒級重算。
這要求底層系統把未來路況、地點狀態和時間約束放在一起推演,判斷整段行程還能怎樣完成。
高德的技術積累,恰好對應這幾層難題。
動態ETA引擎負責預測通行時間。ETA即預計到達時間,高德能夠推演未來數小時的路網流速。驗證全天行程時,下午的路要按下午的條件計算,用當前車程填滿一天,誤差會逐站累積。
時空知識圖譜補上目的地的運行規律。導航顯示「已到達」,距離真正進門可能還差一次停車、一段步行和一輪排隊。景區何時擁擠、車位何時緊張,這些長期積累的規律,決定了行程計算能否接近實際體驗。
高頻出行反饋則負責發現變化。歷史經驗會過期,道路可能臨時施工,地點狀態也會改變。系統持續動態更新,推演纔有現實依據。
三項能力共同支撐了避雷指南的核心亮點:把整段行程作為校驗對象,既找出原計劃裏的衝突,也在條件變化後重算後續安排。
這項能力背後,是高德長期積累的時空數據與高頻出行服務。據介紹,高德從千億次真實出行中沉澱了現實世界的運行規律,同時這些信息能夠持續更新。地圖和導航每天都要處理新的路況、到達和糾錯,預測也有機會與實際結果對照。歷史積累、當下狀態和行動反饋,在同一套服務中連接起來,才構成難以複製的技術壁壘。
從排行榜到空間智能,高德如何理解世界
路網預測、地點知識和出行反饋,要共同參與一次行程判斷,把這些信息連接起來,並計算它們如何相互影響,正是高德空間智能要解決的問題。
「世界不只存在於語言裏,它更存在於二維的網絡拓撲、三維的空間結構、真實世界的流動,以及時間的變化。」高德CEO郭寧在發布會上說,「大模型理解語言,高德理解世界。」
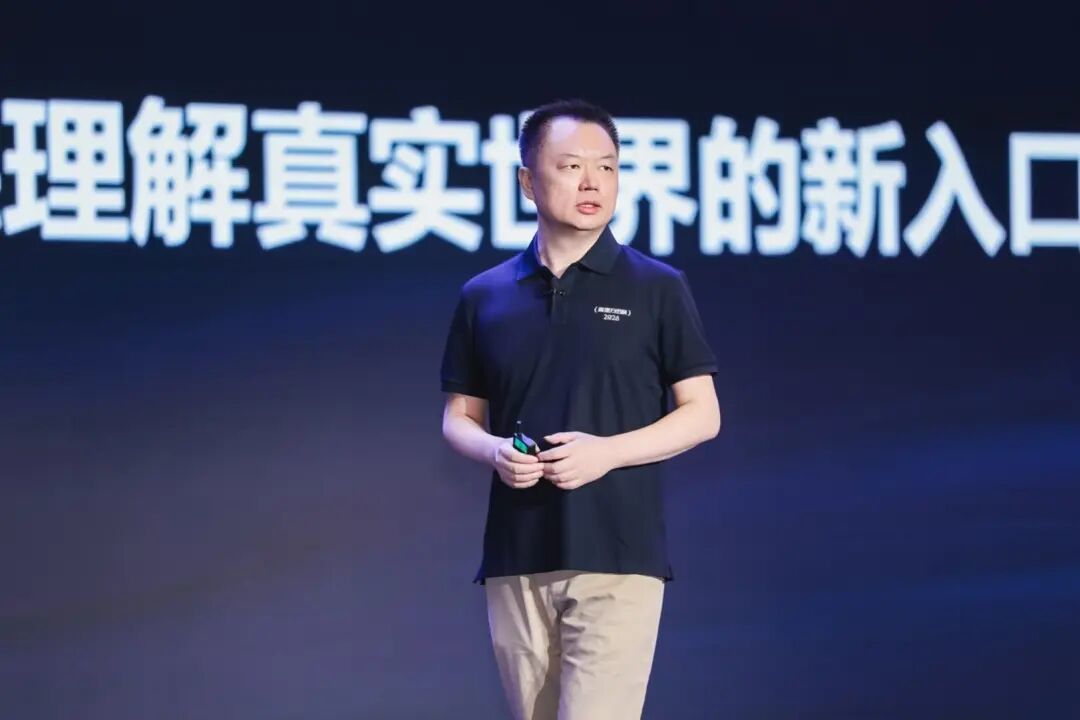
圖|高德CEO郭寧
這句話需要放回具體場景理解。一個地點除了地址,還涉及它連接哪條路、入口在哪個方向、樓層之間怎樣通行。同一段距離,也可能因為坡度、台階和擁堵,意味着完全不同的到達成本。
高德將空間智能歸納為三層能力:三維空間表達還原結構與細節,動態感知理解此刻的變化,時空推演預測這些變化對後續行動的影響。三者共同回答一個問題:在這樣的環境和條件下,用戶接下來能做什麼。
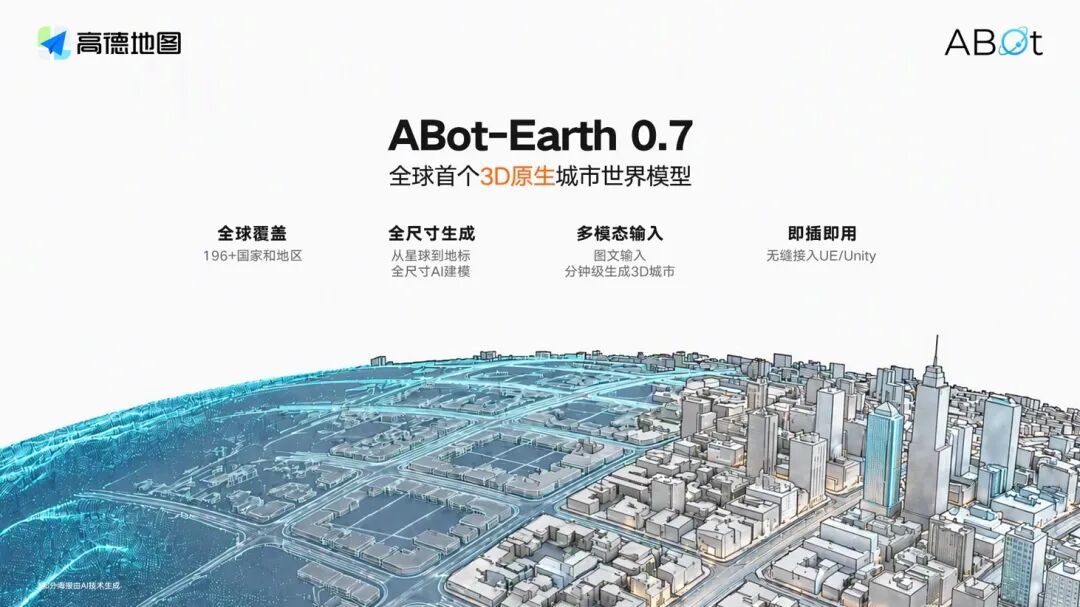
發布會上亮相的ABot-Earth 0.7,是這套能力的直觀呈現。作為3D原生城市世界模型,它把空間、時間與現實信息組織進一個可以連續進入、自由探索和交互的三維世界,為高德表達和理解現實空間提供基礎。
支撐這種體驗的,是多源信息的統一與幾何一致性。孫衝介紹,ABot系列世界模型能夠處理衛星遙感、街景採集和商家拍攝的影像,將不同來源的信息錨定到共同的空間座標中。視角變化後,建築、入口及其遮擋關係仍需保持自洽。
這是一項硬約束。如果換一個角度,入口的位置就變了,或者室內外的路徑接不上,再逼真的畫面也無法幫助用戶決策。ABot-Earth 0.7的意義,在於讓數字空間能夠承載對真實空間的觀察與判斷。
高德的出發點也由此顯出差異:地圖與出行業務先提供了大量具體問題,模型和算法需要在這些問題中接受檢驗。這裏有價值的數據,帶着明確的時間、地點和行動條件;一次預測是否偏離實際,也有持續發現和修正的機會。
高德的下一步,藏在抵達之後
基於空間智能,高德同時推出飛行街景2.0及導航Live等產品,把服務從一次路線指引,延伸到一整天的生活安排。
出發前,飛行街景2.0依託ABot-Earth 0.7,把固定軌跡運鏡升級為三維空間自由探索。用戶可以調整位置、高度和觀看角度,提前查看劇場座位的視野、商場入口到店門的動線,以及山地景區的坡度和台階。避雷指南則進一步檢查,這些目的地串成行程之後,時間與現實條件能否匹配。
真正出發後,導航Live繼續承接任務,融合用戶的位置、方向、路線進度與現場環境,通過攝像頭理解街景畫面,並在駕車、停車、步行和探索之間保持上下文連續。
比如,用戶邊逛街邊說一句「換一家不辣的」,系統需要接着此前的交流,結合附近店鋪繼續推薦。它要知道用戶正在什麼地方、剛纔在找什麼,以及接下來怎樣走過去。
識別眼前的招牌,只完成了其中一步。讓畫面中的店鋪對應到地圖上的具體地點,再調用路線重算、車位引導等服務,才能把識別結果接到行動上。
從掃街榜的推薦,到飛行街景看清空間、避雷指南驗證安排,再到導航Live承接途中需求,高德正在把一整天裏原本分散的決策連接起來。一次抵達,成為下一項服務的開始。
這打開了高德在物理AI方向的想象空間。當AI承擔更多現實任務,系統必須持續理解用戶意圖、環境狀態與行動結果,並據此調整後續安排。
未來服務入口的競爭,將越來越取決於誰能把用戶的選擇接到可執行的行動上。高德爭取的,正是這個位置:依託空間智能,從提供導航的工具,走向幫助用戶完成現實任務的服務入口。而「真實」,就是這些任務能否成立的標尺。