專題:中國國際服務貿易交易會 物理AI與具身智能機器人創新生態交流會
服貿會專題活動「物理AI與具身智能機器人創新生態交流會」於2026年9月11日在京舉辦。凌宇科技(北京)有限公司總經理兼首席技術官張佳寧出席並演講。
以下為演講實錄:
張佳寧:各位領導、各位嘉賓,大家下午好,我是凌宇科技的張佳寧,非常榮幸在本論壇與各位分享我們在具身智能領域的工作。凌宇科技聚焦具身智能的數據生產與基礎設施,核心是從人類行為採集到機器人真實作業,持續產生高質量的物理交互數據。當前主流技術路線以參數驅動為主,而數據是這一領域的核心基石。
具身智能領域既充滿機遇,也面臨挑戰,首要的是數據規模問題。大語言模型之所以能夠取得突破,得益於海量文本數據的支撐——人類數千年積累的書籍文獻,以及互聯網每日持續產生的文本內容,共同構成了模型的訓練素材。然而具身智能領域至今仍缺乏人在真實物理環境中作業的行為數據。無論是居家烹飪、家務勞動,還是工廠產線的裝配操作,過往均沒有記錄需求,相應的採集工作也未曾系統開展,這直接導致具身模型訓練面臨嚴重的數據短缺。
現階段,各家模型的訓練數據規模普遍處於數萬至數十萬小時區間,能夠達到數十萬小時的企業已屬少數。行業的共識目標是積累100萬小時高質量數據,個別企業雖已提出1000萬小時的遠景目標,但距離真正落地仍有一定的距離。
具身智能數據獲取之所以困難,核心在於它無法像互聯網文本可以在日常活動中自然產生。行業還未找到在完成其他任務的同時附帶產出具身智能數據的路徑,必須依賴於專門的採集流程。
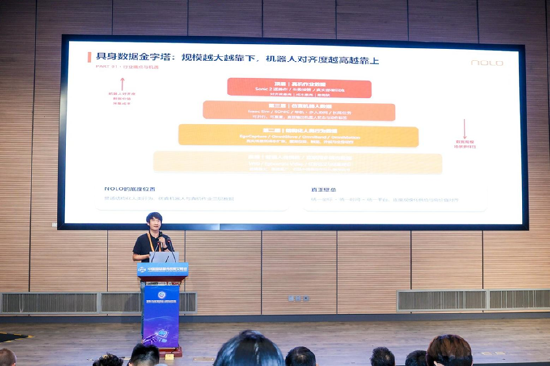
目前,行業內常以 「數據金字塔」 來描述具身數據的分層結構——最底層、體量最大的是已有的2D視頻,但這類視頻並不是為了機器人訓練,且大量內容與人類操作動作無關,視角也不固定,用於具身模型訓練屬於低質量數據;往上一層是結構化人類行為數據,行業通常採用UMI、Ego等方式搭載各類外設完成邊工作邊採集。其優勢在於操作者可在完成作業的同時同步採集數據,但痛點在於標註的精度,以及數據模態的豐富度有限;再上一層是仿真數據,仿真數據的優勢在於可在虛擬環境中模擬多樣化場景採集數據,但最大的挑戰是如何縮小仿真與真實世界之間的差距,仍需大量研究投入;金字塔最頂層是真機數據,真機數據質量最高,但致命短板是生產效率非常低。以上為當前具身智能數據領域的整體現狀。
如何獲取真實場景下的高質量數據,是行業下一階段的關鍵命題。凌宇科技的工作正是針對上述每一類痛點展開。概括而言,我們依託統一的一套技術底座,規劃兩條數據軌道,解決具身智能的數據獲取難題。
第一條軌道:Ego系列——輕量級·面向真實世界的人類行為採集
具身智能領域最受關注的是手部行為,如何賦予機器人靈巧的操作能力。針對手部,我們精準標註手部21個關鍵點的6DoF位姿信息;同時針對記錄抓、拿、取、放等動作過程中的力觸覺數據。圍繞這一方向,我們研發了智能手套、智能頭環等硬件產品。除手部之外,具身智能的下一階段是全身智能(Whole-Body Intelligence),完整記錄人體全身動作數據,這也是Ego產品線覆蓋的方向。
第二條軌道:Sonic2——打通真機與仿真的虛實交互基座
在真機採集方面,我們打造了遠程遙操作方案:操作員可在遠端操控實體機器人,機器人在真實環境作業的同時,同步完成數據採集。該方案依託自研的StarTraq®等定位技術,可以實現全身毫米級定位,並擁有全球280餘項技術專利作為支撐。
以下具體介紹Ego路線下的產品矩陣。
第一款是NOLO EgoCapture 智能頭環,搭載5顆攝像頭 —— 4顆魚眼RGB攝像頭與1顆前置ToF攝像頭。佩戴頭環後,攝像頭可以實時採集環境信息並同步記錄數據,再通過算法完成自動化標註。針對雙手及全身數據標註,我們研發了四套解決方案:
裸手追蹤方案:將裸手21個關鍵點的6DoF位姿標註精度提升至毫米級。
OmniGlove智能手套:集成StarTraq®定位方案,實現全手毫米級定位精度;手套的手掌及手指內側全部佈設壓阻式觸覺傳感器陣列,可以完整記錄手部動作過程中受力分佈。
OmniBand外部追蹤:依託自研StarTraq®定位方案,搭載IR陣列,通過智能頭環攝像頭捕捉陣列信號。同時,腕帶可兼容第三方智能手套、外骨骼及各類手部追蹤裝置。
OmniMotion全身動捕方案:全身佈設11個追蹤節點,搭載智能頭環,可記錄人體完整全身位姿數據。
整套方案具備兩大核心優勢:一是追蹤精度,全鏈路實現毫米級;二是多模態數據的時間同步精度,可達微秒級。如此高精度的實現,源於我們過去十年在空間計算領域的技術與產品積累。
再介紹第二條軌道,基於NOLO Sonic2系列,重點闡述遠程遙操作方案。傳統遙操作採集中,操作員與機器人處於同一物理空間,操作員佩戴XR設備,其動作被記錄並驅動機器人執行任務。而我們實現的遠程遙操作:例如操作員在北京,機器人部署在其他城市,操作員即可在遠端控制機器人完成作業。以商業場景為例:機器人部署於線下便利店,獨立完成收銀、理貨等工作,由遠端人員進行操控;機器人在真實商業環境作業的同時還可以同步採集真實場景的數據。相較於訓練場採集的數據,真實環境產出的數據質量有很大的提升。
我們的方案在不同網絡條件下均可實現約百毫秒級延遲,完全能夠支撐操作員遠程操控機器人完成作業。同時,我們對機器人回傳畫面進行了雙目反畸變處理,使得遠端操作員獲得身臨其境的視覺體驗,便於精準完成操作動作。
除真機遙操作外,我們也佈局了仿真遙操作方案,已接入NVIDIA Isaac Sim高保真物理仿真平台,支持多人全身、多機器人全身追蹤,實現多人協同仿真。
除各類終端硬件外,我們還配套開發了完整的數據平台,提供全流程數據處理管線,覆蓋數據上傳、存儲、自動化標註、手工質檢等全部環節。
此外,我們也在佈局面向未來的方向:將機器人遙操作從地面推向太空。目前我們已落地天地協同遠程專家系統,這套系統已在我國空間站在軌運行,主要用於地面科學家指導空間站內航天員開展物理、化學實驗。現階段我們正在探索:未來由地面科學家遠程遙操作空間站內的機器人,獨立完成全部物理、化學實驗。一旦實現,將極大提升空間站的工作效率。當然,這對端到端延遲優化等技術提出了更高要求,但這件事具備極高的戰略價值,歡迎在座有興趣的企業共同合作推進。
我的分享到此結束,謝謝各位。