專題:中國國際服務貿易交易會 物理AI與具身智能機器人創新生態交流會

服貿會專題活動「物理AI與具身智能機器人創新生態交流會」於2026年9月11日在京舉辦。松應科技創始人、CEO聶凱旋出席並演講。
以下內容根據演講整理:
隨着生成式AI和智能體技術的發展,人工智能正加速與機器人、智能裝備結合,應用也從數字空間進一步延伸到物理世界。英偉達創始人黃仁勳曾判斷,物理AI將推動價值約50萬億美元的製造與物流產業發生變革。軟件、硬件、芯片、模型和傳感器,都將在這一過程中迎來新的發展空間。
這一產業機遇背後,還有一系列工程問題需要解決。現有模型距離充分理解物理規律、適應環境變化並精準驅動機器人和智能裝備,仍有距離。物理AI要進入真實世界,既需要足夠的數據支撐模型訓練,也需要解決機器人與工業系統的協同問題。場景構建、數據生成、模型訓練、評測驗證和真實部署還要相互連接,並根據真實環境的反饋持續迭代。
一、物理AI走向真實世界,要跨過數據與系統兩道門檻
數據不只是數量問題
數據是物理AI發展的關鍵基礎。目前,行業正在通過機器人遙操作、第一視角採集和仿真生成等多種方式積累訓練數據。這些路徑各有價值,但與訓練真正理解物理規律、具備實時交互能力的模型相比,現有數據在規模、質量和豐富性上仍有明顯差距。
物理AI需要高質量、多模態、能夠反映動態交互過程的數據。機器人每一次感知、判斷和動作,都與周圍環境持續發生關係。如何規模化生成這類數據,是物理AI研發必須面對的問題。
隨着算力和算法持續發展,我們已經能夠通過大規模計算生成和合成數據,用於擴大數據規模,覆蓋更多場景和極端情況。真實數據則用於校準和驗證,並幫助完成從數字環境到真實設備的閉環。合成數據與真實數據承擔不同任務,需要協同使用。
通過計算生成高質量、多模態、可交互的數據,再與真實數據相互校驗,才能為模型訓練提供一個持續迭代的環境。
機器人進入工廠,還要進入工業系統
機器人進入工廠以後,會成為生產系統的一部分。它要與現有工業設備、生產節拍和管理系統協同工作,也要接受統一調度。工業生產對準確性、實時性和穩定性都有明確要求。能夠完成一個動作的機器人,距離進入一條生產線還有更多問題需要解決。
真正進入工業現場,還要解決設備、軟件、數據和生產流程之間的連接。機器人需要與上下游設備協作,也需要接入已有的工業軟件和業務數據。物理AI的產業化既要提升單機智能,也要解決系統協同。
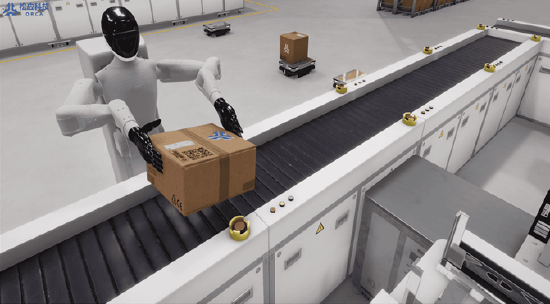 圖片為松應科技 ORCA OS仿真場景:多機器人協同作業
二、ORCA OS貫通物理AI研發與部署鏈路
針對數據和系統協同這兩類問題,我們研發了ORCA OS物理AI操作系統。
ORCA OS面向物理AI研發的完整流程,連接場景、數據、算法、訓練、評測和部署。系統既提供高保真物理仿真和數據合成能力,也支持模型訓練、驗證以及與真實工業環境的銜接,讓原本分散的研發環節能夠在統一環境中協同運行。
連接已有的工業軟件與生產數據
其中,子系統ORCA Connect負責打通現有工業軟件和生產數據,並支持與達索、西門子等主流工業軟件銜接。這樣,機器人的訓練、調度和部署可以進入已有工業流程,進一步對接真實的生產系統。
構建能夠訓練和交互的物理場景
訓練機器人,首先需要構建它將要面對的環境。ORCA OS支持基於AI生成和組裝三維場景,也支持通過掃描建模等方式復刻現實環境。這些場景既能呈現現實環境,也能成為機器人感知、行動和接受評測的訓練空間。
在物理仿真方面,系統支持剛體、柔體、流體等多物理場仿真。真實世界通常同時存在不同材質、不同屬性以及多種物理現象。只有讓這些因素在同一環境中發生交互,訓練過程才能更接近機器人實際面對的複雜情況。
2026年4月,我們發布了實時多物理場耦合仿真Demo。在同一個數字環境中,剛體、柔體和流體能夠同時存在並實時交互。
生成多模態、可交互的數據
機器人理解環境,需要依靠視覺、雷達、慣性測量單元、力和觸覺等多種傳感器。ORCA OS能夠在數字環境中模擬這些傳感器,生成與機器人感知和動作相關的數據。
目前,系統可生成20多個維度的多模態數據。當下的模型還不能充分使用所有維度,隨着模型能力發展,更豐富的數據將為後續訓練和研究留下空間。
加速訓練,把問題發現前移
仿真的價值不在於取代真實世界,而在於通過並行計算,讓模型在進入真實設備之前經歷更多訓練和測試。現實中難以頻繁複現的情況,可以先在數字環境中反覆推演;代價較高的測試,也可以先在仿真環境中發現問題。
在完成訓練後,評測系統會把任務拆分成不同環節,對模型和算法的表現進行反饋。這樣,場景構建、數據生成、模型訓練和結果評測便不再是彼此割裂的步驟,而是一條能夠持續迭代的研發鏈路。
自2021年成立以來,我們始終圍繞這一目標推進研發,並已完成7輪孖展。
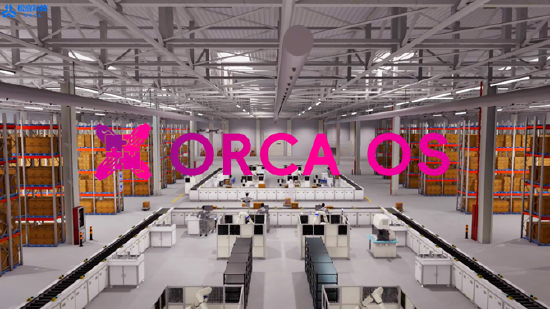 圖片為松應科技 ORCA OS仿真場景
三、開放架構連接算力與開發者
物理AI的發展需要多種技術共同作用,算力、工業軟件、機器人本體、模型算法和真實場景都要參與其中。
在技術架構上,我們選擇開放解耦路線:向上連接不同模型、機器人和應用,向下兼容多元算力,讓企業能夠根據自身需求選擇技術組合。
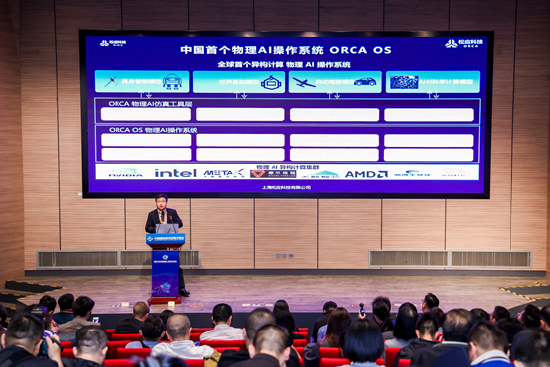
目前,除英偉達、AMD、英特爾國際主流GPU外,ORCA OS還支持摩爾線程、沐曦、瀚博、天數智芯、礪算等國產芯片。開放架構一方面提供更多算力選擇,另一方面也讓不同技術、工具和設備進入同一條物理AI研發鏈路。
在ORCA OS技術底座之上,我們推出了ORCA Lab免費開發者發行版,面向高校師生、個人開發者和創新團隊,提供場景構建、數據合成、訓練和評測工具。
為了讓更多開發者參與,ORCA Lab將運行配置要求降低到RTX 3060級別,開發者可以從個人筆記本開始搭建和運行物理AI任務。目前,ORCA Lab的專業開發者已經達到數千人。隨着更多開發者進入同一套工具環境,場景、數據、模型和應用也有了更多連接的可能。
四、從產品展示走向真實產業場景
物理AI最終要解決的,仍然是真實產業中的問題。只有進入具體場景,模型、機器人和系統能力才能得到檢驗。
在世界人工智能大會上,我們進一步展示了多機協同任務系統。人形機器人、AGV、履帶車和無人機在同一個仿真場景中協同執行任務,現場還可以人為加入干預,讓系統在隨機變化中檢驗模型的應對能力。
ORCA OS發布後,獲得了人民日報、新華社、中國日報、科技日報、央視等多家主流媒體的深度報道。
圍繞工業製造、電力等領域的真實需求,我們也在通過場景賽事和產業合作,讓機器人企業、場景方、開發者與技術平台共同參與訓練和驗證。這類機制一方面為機器人企業提供接觸真實任務、積累訓練數據的機會,另一方面也幫助場景方遴選技術和合作伙伴。
2026年5月,機器人場景應用挑戰賽在杭州舉辦。面向電力場景的具身智能大賽也在推進,目前已有150家單位參賽。我們還計劃於2026年10月在上海舉辦國際具身智能賽事。賽事把真實任務、場景數據、訓練驗證和合作伙伴遴選連接起來,讓技術在具體產業需求中接受檢驗。
結語:從單點能力走向系統協同
物理AI進入真實世界,既需要更強的模型,也需要場景、數據、算力、訓練、評測、工業軟件和真實設備之間的系統協同。合成數據與真實數據相互校驗,數字訓練與真機部署相互銜接,模型纔有可能從數字環境走向真實設備。
我們希望通過ORCA OS,讓數字環境中的訓練和驗證更好地服務真實設備與產業場景,加速物理AI進入真實世界。